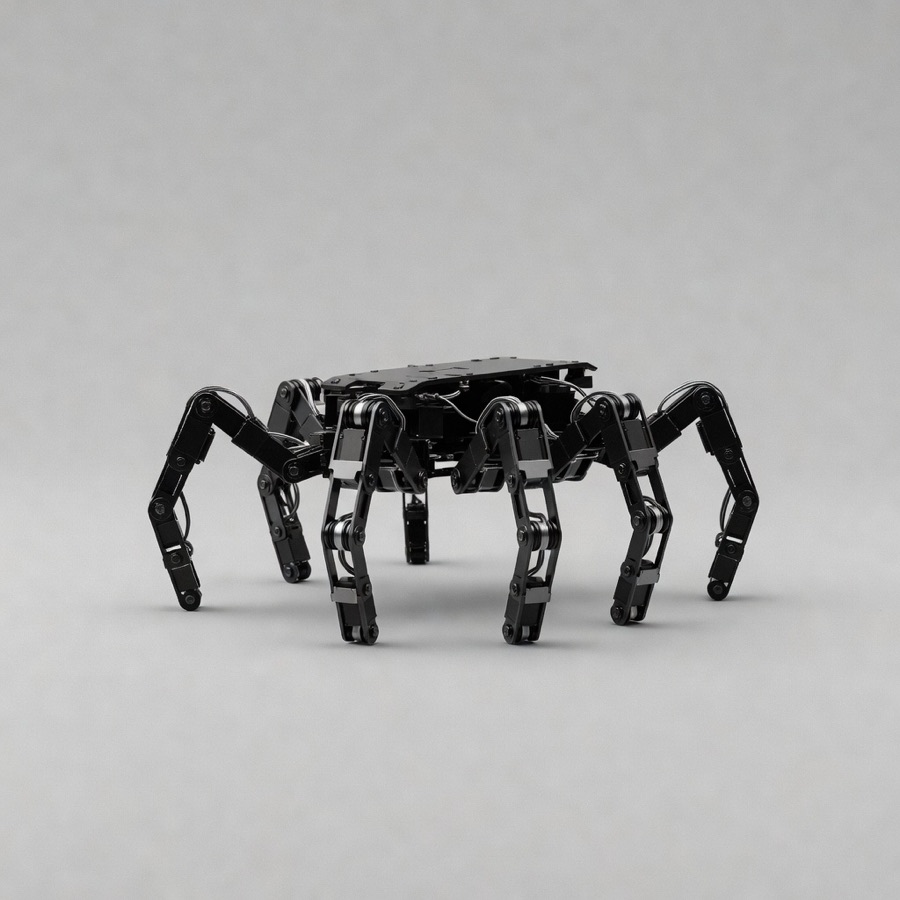
Servo ist noch nicht veröffentlicht. Frühzugang auf Anfrage.
Sechs Beine gab es zum Gehirn dazu.
Servo schließt die Schleife mit physischen Aktuatoren: Gelenkwinkel rein, Drehmomente raus, auf der Rust-Runtime mit 1 kHz. In Simulation an einem Körpermodell trainiert, auf Hardware übertragen.
Das Konnektom treibt bereits einen Körper: FlyGM und Eon Systems haben Laufen, Drehen und Putzen in einer MuJoCo-Fliege gezeigt. Servo verpackt diese Schleife für Lauf- und Radplattformen mit einem Propriozeptions-Adapter für Ihre Gelenkencoder.
Läuft in Simulation. Hardware folgt.
Hexapod-Gang in MuJoCo nach vier Stunden Training auf einer GPU. Sim-to-Real auf einem Referenz-Hexapod ist der Meilenstein für das erste Release.
Zielwert Mit „Zielwert“ markierte Zahlen sind Entwicklungsziele für das erste Release, keine Messungen.
Gleiches Gehirn, eigene Verdrahtung.
Eingabe-Adapter belegen afferente Regionen, Ausgabe-Adapter lesen efferente. Co-Prozessoren speisen über den Embedding-Port ein.
- FlyCore v0.1.0
- Gewichte v—
- joint encoders
- IMU
- camera (optional)
- torque / position targets
- keine
import flycore

brain = flycore.load("flylabs/servo")      # engine + weights + adapters
ctl = brain.attach(joints=robot.encoders, imu=robot.imu, motors=robot.motors)
ctl.run(hz=1000)
# torques streamed to robot.motorsEchte Motoren. Echte Beine.
Laufroboter
Hexapoden und Vierbeiner mit einem Controller, der buchstäblich für Beine gebaut wurde.
Kamera-Gimbals und Pan-Tilt
Blickstabilisierung und Zielverfolgung, direkt aus den Kopfstabilisierungs-Schaltkreisen der Fliege.
- Nicht veröffentlicht. Frühzugang auf Anfrage.